Articles
2026 年 AGIBOT 世界挑战赛展示真实机器人基准测试,体现人工智能进入新评估时代
领先的实体人工智能公司 AGIBOT 与 ICRA 2026 一起在维也纳举办了 AGIBOT WORLD CHALLENGE 2026,汇聚了来自 27 个国家的 526 个研究和企业团队,在两个实体人工智能赛道上展开角逐:从推理到行动和世界模型。比赛凸显了具体化人工智能评估的关键转变,从模拟分数转向真实机器人、真实任务和标准化基准的闭环测试。
双轨聚焦于从推理到行动和世界建模
2026年AGIBOT世界挑战赛设有围绕具体化人工智能核心能力设计的两条赛道。从推理到行动(R2A)轨道评估了机器人如何理解任务、计划行动以及在物理环境中执行它们。世界模型(WM)轨道重点关注人工智能系统如何根据机器人动作和传感器输入预测物理世界变化和模型交互。一起,这两个赛道反映了嵌入式人工智能从任务执行到理解、预测和决策的更广泛的演变。
这项挑战吸引了来自领先机构和公司的研究和行业团队,包括中国科学院、清华大学、中国科学技术大学、加州大学圣地亚哥分校、俄罗斯 Sber 机器人中心、阿里巴巴、高德地图和 vivo。超过100支队伍超越了官方基准线,体现了来自学术界和工业界的大学、研究机构、科技公司、初创公司和个人开发者的大力参与。
比赛采用基准驱动的形式,将在线自动化评估与在维也纳举行的线下真实机器人决赛相结合。利用 AGIBOT 的 EWMBench 和 Genie Sim Benchmark,该格式实现了自动化测试、标准化指标和可重复的结果,为评估所体现的 A 提供了更一致的框架I 系统跨越模拟和现实世界执行。
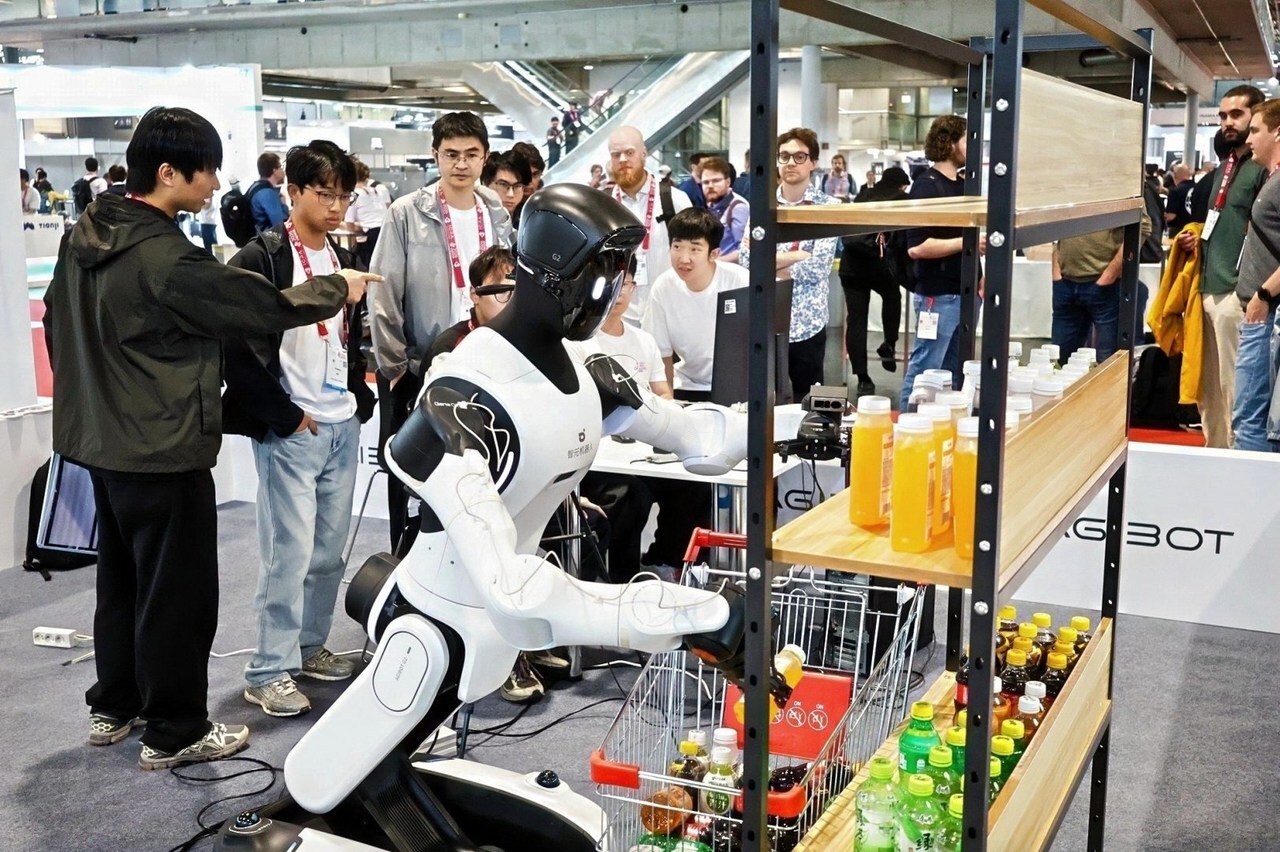
在线下决赛期间,入围团队在现实场景中使用 AGIBOT G2 人形机器人完成任务。大赛通过将真实机器人验证纳入评估过程,将机器人稳定性、物理世界适应性和长期任务可靠性置于评分体系的中心,使技术评估更加紧密地结合实际部署需求。
推理到行动(R2A)赛道从2025年操控赛道升级,将评估从动作执行扩展到环境理解、任务规划和物理执行的全过程。团队使用 AGIBOT WORLD 开源数据集训练推理和操作模型,并通过 Genie Sim 3.0 对其进行评估,基准涵盖语言理解、空间推理、原子技能、干扰适应和零样本迁移。最终排名中,vivo的PrismBot获得冠军冠军获得者是上海 RoboParty 的 RP-VLA 和 GreenVLA。
在比赛的同时,AGIBOT 和 Dexmal 推出了专注于端到端决策和全身控制的真实超市基准赛道。赛道设置在高度真实的零售环境中,需要模型在货架高度限制和随机物品放置等真实物理约束下完成完整的移动操作过程,从自主导航和物品拣选到物品运输和放置。通过基于API的远程控制,参赛者的算法直接控制真实的机器人,为评估面向部署的场景中的体现智能创建了实用标杆。
在世界模型(WM)赛道中,来自中国科学院自动化研究所和高德计算机视觉实验室的联合团队NeoVerse-ABot获得了第一名。来自中国科学院工业人工智能研究所的PAI@IAII团队排名第二,中国科学技术大学的Loop队获得第三名。本次赛道融合了物体掉落、抓取失败等非理想物理交互,更好地反映现实世界交互的复杂性,为世界模型研究提供更实用的评估框架。
全栈工具链支持标准化真实机器人验证
除了比赛本身,AGIBOT还开放了涵盖真实世界数据、仿真评估和真实机器人测试的全栈工具链。该工具链包括 AGIBOT WORLD 开源数据集、Genie Sim 3.0 和 AGIBOT G2 机器人平台,帮助开发人员验证从训练到仿真和物理部署的整个路径中的模型。
通过结合双轨评估、自动化基准测试和真实机器人测试,AGIBOT WORLD CHALLENGE 2026 为实体人工智能构建了更加实用和可重复的评估框架。电子战MBench 和 Genie Sim Benchmark 支持模拟和物理测试的标准化指标、自动化评估和可比较结果,解决了评估标准不一致以及模拟性能与实际部署之间的差距等常见挑战。
比赛还超越了对模拟分数的狭隘关注,将真实机器人的稳定性、物理一致性和长期任务可靠性置于评估的中心。这种方法鼓励团队开发模型,不仅要考虑基准性能,还要考虑现实环境中的可部署性、通用性和鲁棒性。
通过竞赛开发的技术和生态系统资源将集成到 AGIBOT 正在进行的基准开发和开源生态系统中。下一步,AGIBOT计划推出在线仿真排行榜,引入更多的测试任务和多样化的基准测试,支持更全面的量化评估模型能力。该公司还将继续完善其基准测试和全栈工具链,与全球研究机构、开发者和行业合作伙伴合作,帮助实现从单个算法进步到可在现实环境中部署和扩展的系统的具体智能进步。