Articles
AGIBOT 推出 Genie Envisioner 2.0,将世界模型推进到可扩展的 AI 模拟器中
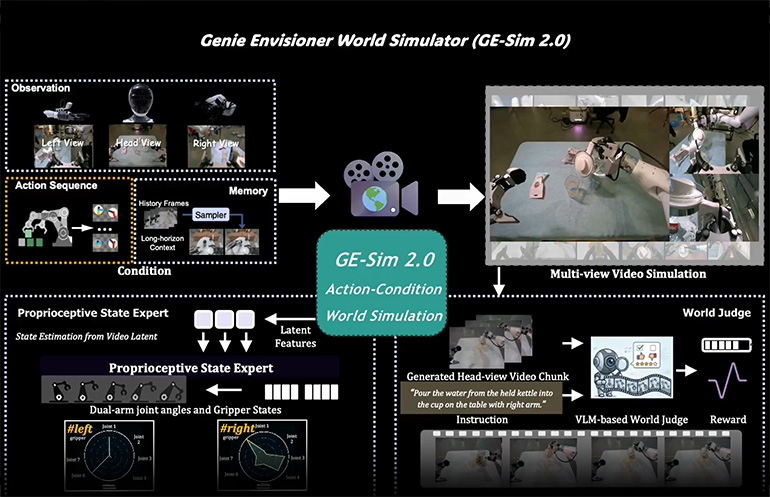
Genie Envisioner World Simulator 获取视频数据来帮助控制机器人。 2.0 来源:AGIBOT
AGIBOT 今天宣布发布 Genie Envisioner 2.0,即 GE 2-Sim,它表示这标志着世界模型演变的重要一步——从世界行动模型到完全交互式的“世界模拟器”。
新系统引入了该公司所说的实体人工智能的“物理进化引擎”。这是一个基于模型的环境,可以在其中对机器人进行大规模训练、评估和优化,而无需仅仅依赖于代价高昂的现实世界试验和错误。
从了解世界到在其中学习
2025 年,AGIBOT 推出了据称是业界首创的产品行动驱动的世界模型,Genie Envisioner。这家总部位于上海的公司表示,该开源平台使机器人能够通过视觉、语言和动作的集成建模来理解世界。
AGIBOT 表示,通过 Genie Envisioner 2.0,它进一步改变了范式,从让机器人理解世界,到让机器人在模型生成的世界中学习。
该公司声称,这种转变反映了嵌入式人工智能的更广泛转变——从代表世界到模拟世界本身。随着世界模型演变成稳定、高保真的环境,以物理上一致的方式响应动作,它们解锁了在合成环境中大规模训练机器人的能力。
AGIBOT 表示,它相信 GE 2-Sim 标志着实现体现智能中真正的缩放定律的关键转折点。
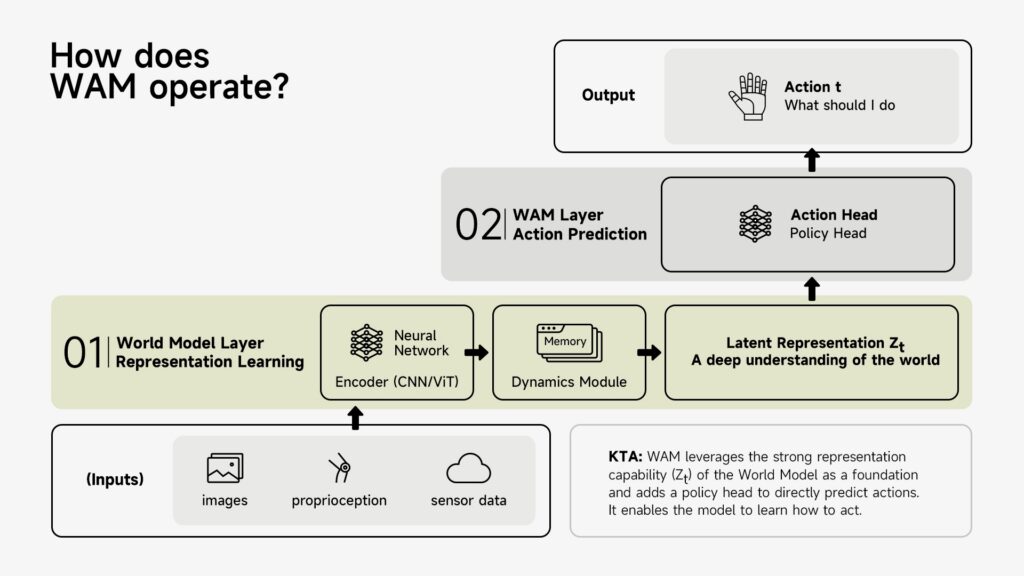
世界行动模型可以显示状态演变。点击此处放大。来源:AGIBOT
从世界行动模型到世界模拟器
这一演变的核心是 AGIBOT 对世界行动模型的持续发展(WAM) 框架,通过明确地将行动作为一级变量来扩展传统的世界模型。
WAM 不是仅对状态进行建模,而是捕获了以下完整循环:
- 状态 → 行动 → 状态演化
这使得世界模型能够作为政策学习和行动生成的基础层,在此基础上,AGIBOT 逐步开发了一系列模型。系统:
- EnerVerse:将具体环境扩展到可计算的 4D 世界模型
- Genie Envisioner Act (GE-Act):连接世界表征和行动轨迹y一代
- Act2Goal:实现长期、目标驱动的控制
虽然这些进步使世界模型能够支持政策学习,但现实世界的部署暴露了关键限制:对物理环境的高度依赖、昂贵的评估和数据可扩展性限制。
这导致了一个基本的认识。下一个突破不在于更强的表示,而在于将世界模型转变为功能齐全的模拟器。
使世界可运行:迈向交互式模拟
为了实现这一转变,AGIBOT引入了一组新功能,将世界模型推向交互式模拟:
- EnerVerse-AC:引入用于未来预测的动作条件世界建模
- Genie Envisioner Sim(GE-Sim):用于闭环策略评估的神经模拟器
- EWMBench:评估模拟保真度、动作效果的综合基准正确性和语义对齐
同时,AGIBOT建立了一种新的数据和训练范式:
- Real2Edit2Real:现实世界的数据变得可编辑和可扩展,显着增加规模和多样性
- 保真度感知数据组合:结合真实和生成的数据,以平衡真实性和泛化
总的来说,这些进步将世界模型从表示系统转变为环境级基础设施。
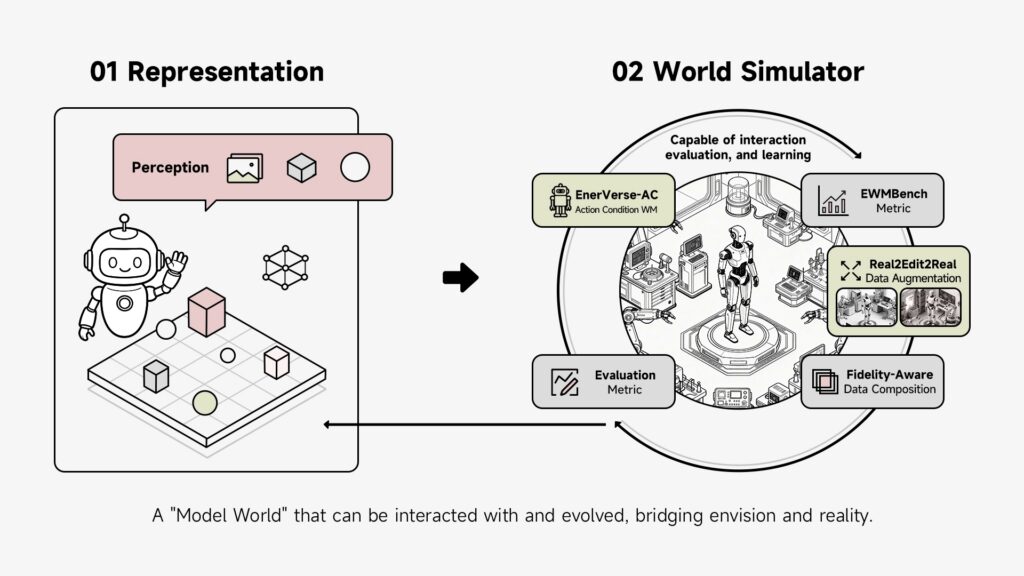
世界模拟器可以使模拟更具交互性和生产力。单击此处放大。来源:AGIBOT
Genie Envisioner 2.0:“物理进化引擎”
Genie Envisioner2.0 代表了这一演变的顶峰——一个不再只是生成性的系统,而是一个可操作的系统。主要功能包括:
动作驱动的世界动态
系统直接响应机器人动作,生成遵循物理和语义约束的高保真环境变化。世界变成了一个由交互塑造的过程,而不是静态的表征。
长时域时间建模
支持分钟级的稳定模拟,能够连续生成完整的任务序列而不是碎片片段。
体现空间一致性
将多视图感知、跨视图3D一致性和机器人本体感知统一为单一表征——将感知图像转变为完全交互的模型
内置评估和奖励建模
原生通用奖励模型可以根据文本反馈进行自我评估和优化,支持强化学习
走向实时交互
通过提高推理效率,GE 2-Sim 接近实时操作,实现:
- 世界模型中的评估
- 世界模型中的强化学习
- 世界模型中的远程操作
这标志着世界模型从离线工具到交互系统的转变
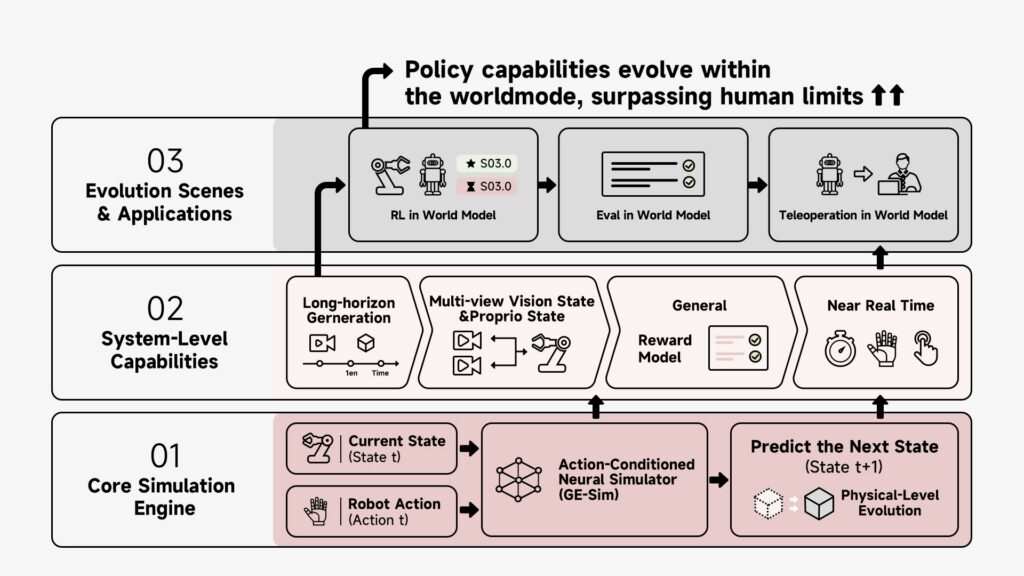
核心模拟引擎可以为AI提供数据。单击此处放大。资料来源:AGIBOT
范式转变:当模型成为世界
随着这些能力的融合,嵌入式人工智能正在经历根本性的转变,从“使用模型来理解世界”到“在模型生成的世界中学习和做出决策”。
一方面,WAM 和视觉-语言-动作 (VLA) 模型的集成实现了从反应性控制向生成性、预测性决策的转变。
另一方面,世界模拟器使机器人能够大规模探索、迭代和优化,不再受到现实世界数据可用性的限制,而是受到模拟本身保真度的限制。
当这两条轨迹融合时,机器人超越了复制人类演示,而是在模型生成的范围内不断探索、适应和发展。
为体现智能奠定新的基础
AGIBOT 设想世界模型从理解工具演变为学习平台,最终发展为驱动持续进化的基础设施。
当模型成为世界时,现实不再是唯一的训练场。当世界可以被构建时,学习就可以扩展。当模型内部发生进化时,具体人工智能的边界可以从根本上重新定义。
编者注:5 月 27 日至 28 日在波士顿举行的 2026 年机器人峰会暨博览会上,将举办有关实体人工智能和物理人工智能的会议。 注册现已开放。